空间智能在仓储中的作用,是建立物品、位置、设备、任务与时间之间的计算关系,并将计算结果转化为具体的设备动作。方仓智能以立方仓为载体,将方仓网路、储物宝箱、乐宝机器人、智拣台与AI明眸算法纳入统一系统,共同构成立方仓的运行体系。
立方仓的空间模型
方仓网路为立方仓建立连续的网格坐标。储物宝箱是库存管理的基本单元,乐宝机器人负责执行存取任务,智拣台承担存储系统与拣选、复核及后续输送流程的衔接。每个储物宝箱都与箱内物品、当前位置和任务状态建立关联。入库、移箱、调取与回存发生后,系统同步更新箱体状态,使库存关系跟随实物变化。
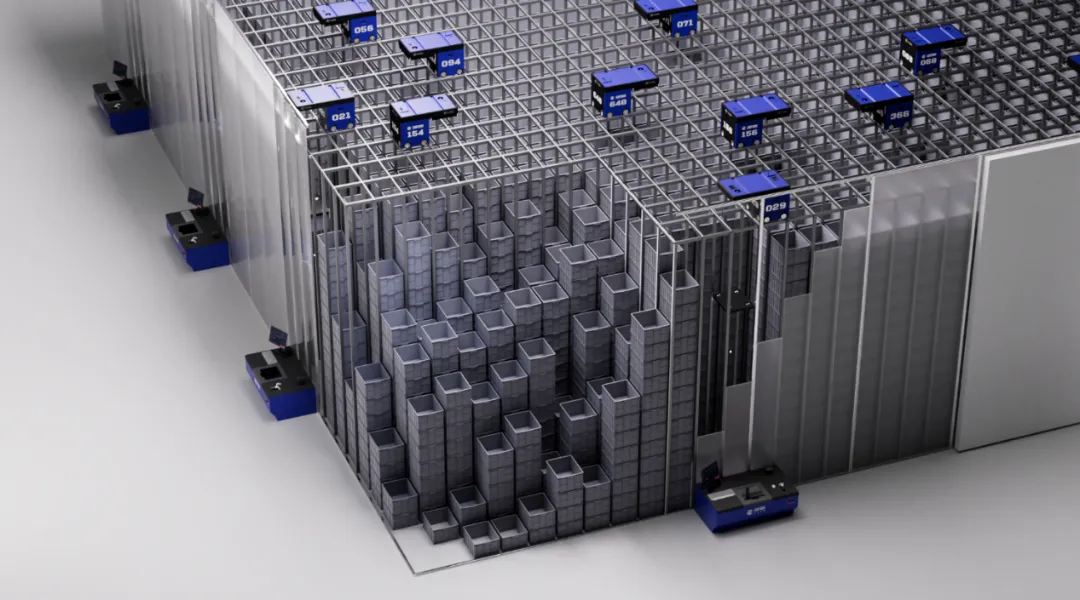
货箱位置不需要长期固定。系统可以根据物品调用频率和任务条件调整箱体层级,高频货箱逐步靠近优先提取位置,低频货箱则可以向深层存放。
这种料箱级空间模型细化了库存组织的颗粒度,也使后续任务能够基于实时箱体分布进行计算。
存取任务的空间编排
当系统接收到出库需求,AI明眸算法首先确定目标储物宝箱的位置与层级。
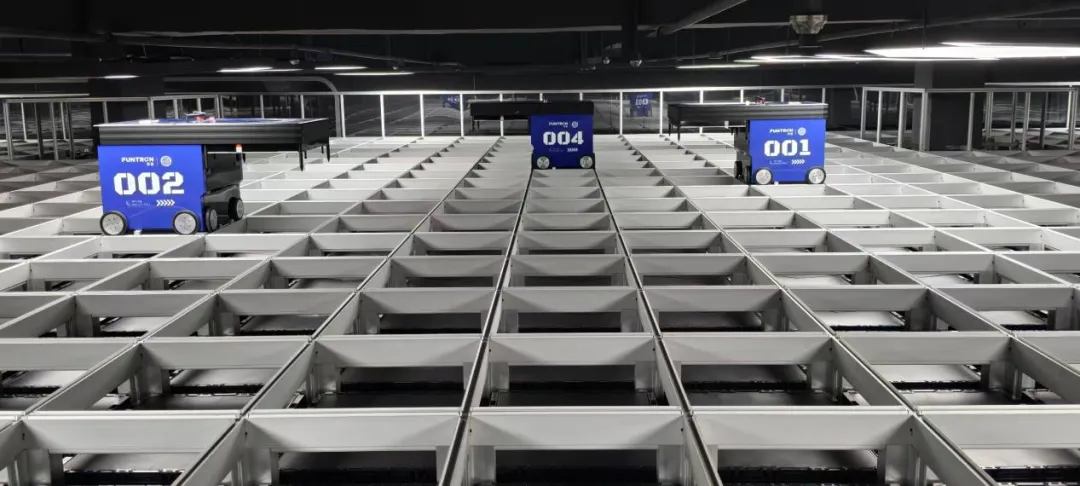
如果目标箱位于下层,任务将涉及遮挡箱移出、临时放置、目标箱提取、箱体送达与后续回存。系统需要结合当前箱体分布,将这些动作组织为连续的执行序列。
在此基础上,AI明眸算法匹配机器人、运行路径与智拣台,并根据任务优先级安排执行顺序。一次出库由此形成一组具有空间依赖和时间顺序的存取任务。算法调度的对象不仅包括机器人路径,也包括箱体层级、任务队列与作业端节拍。
单机故障隔离与自优化
乐宝机器人运行于方仓网路顶部,不与某一条固定巷道或某一片存储区域形成唯一绑定。多台机器人共享作业网格,并作为相对独立的执行单元接受系统调度。
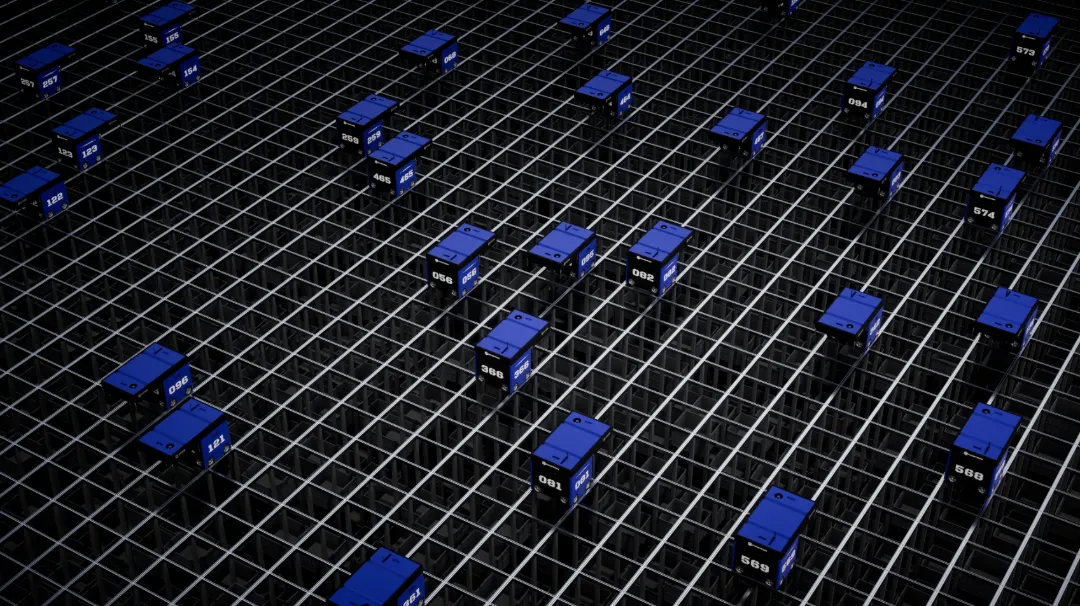
当单台机器人出现故障、进入维护或暂时离线时,其他机器人仍可继续承担存取任务,单台机器人退出不会使立方仓失去作业能力。机器人完成任务后,箱体位置、库存状态和执行结果返回系统。新的空间状态随即成为下一项任务的计算基础。随着运行数据不断积累,系统可以识别物品调用频率、箱体层级变化、机器人运行负载和任务分布规律,并据此调整储位与调度策略。
立方仓已面向工业制造、医药、档案等场景形成应用,承载空间模型,方仓智能正在持续完善面向多行业的立方仓产品体系。
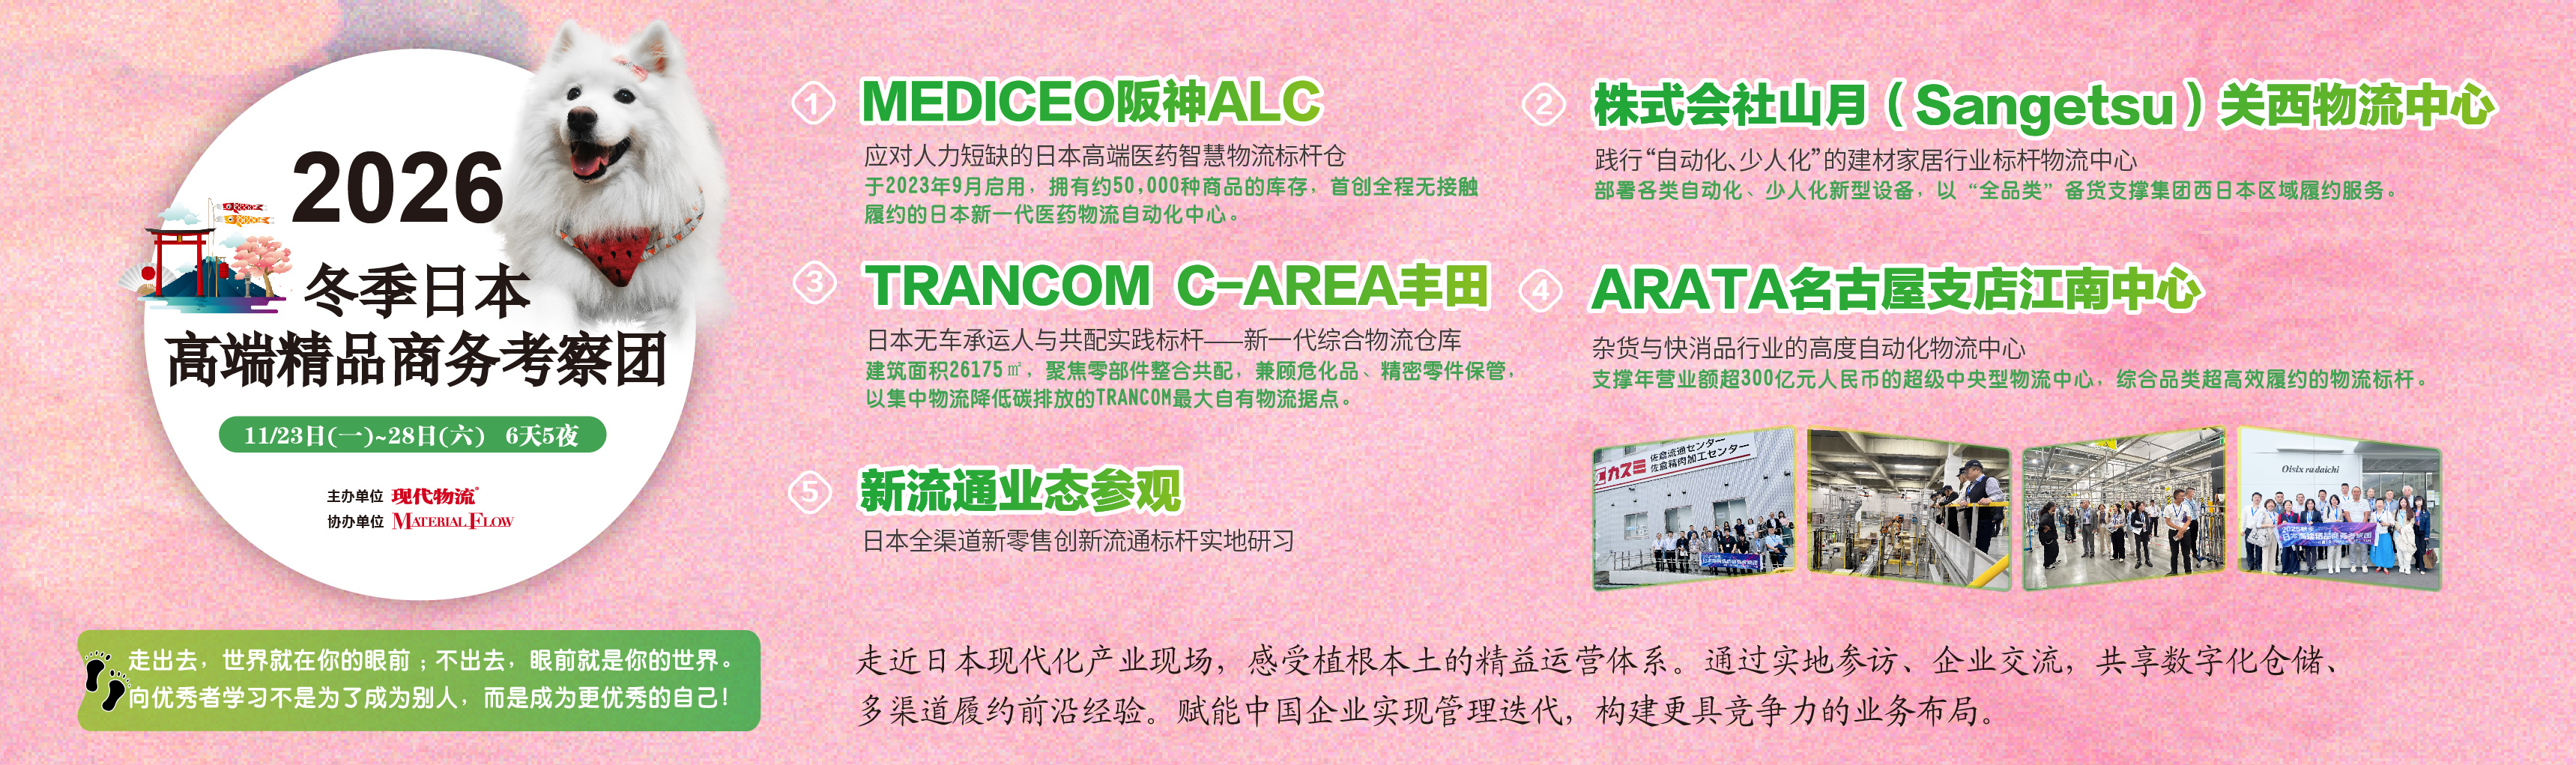
 时间:2026.11.23-28.
 地点:日本